AMR-01 상태대기
SIMYEONGCHEON · AUTONOMOUS OPERATIONS
공장의 흐름을 한눈에.
배터리100%
누적 이동 거리0.0m
완료한 작업0건
시뮬레이션 누적DIGITAL FACTORY
공정 이동 지도 가상 배치
N↑
X 4.0 · Z 23.0 m
드래그 회전 · 휠 확대 · 번호 클릭 선택
작업 대기열 0
등록 순서대로 자동 수행번호 순서로 연속 이동을 등록합니다. 규칙 기반 명령 해석입니다.
브라우저에서 실행되는 시뮬레이션 · 실제 AMR 및 VLM 미연결설정과 이력은 이 브라우저에 저장됩니다.
PERCEPTION STUDIO
환경을 읽고, 경로로 연결하다.
VLM 데이터 구조와 신뢰도 필터를 확인하는 샘플 재생 화면
환경인식 뷰어
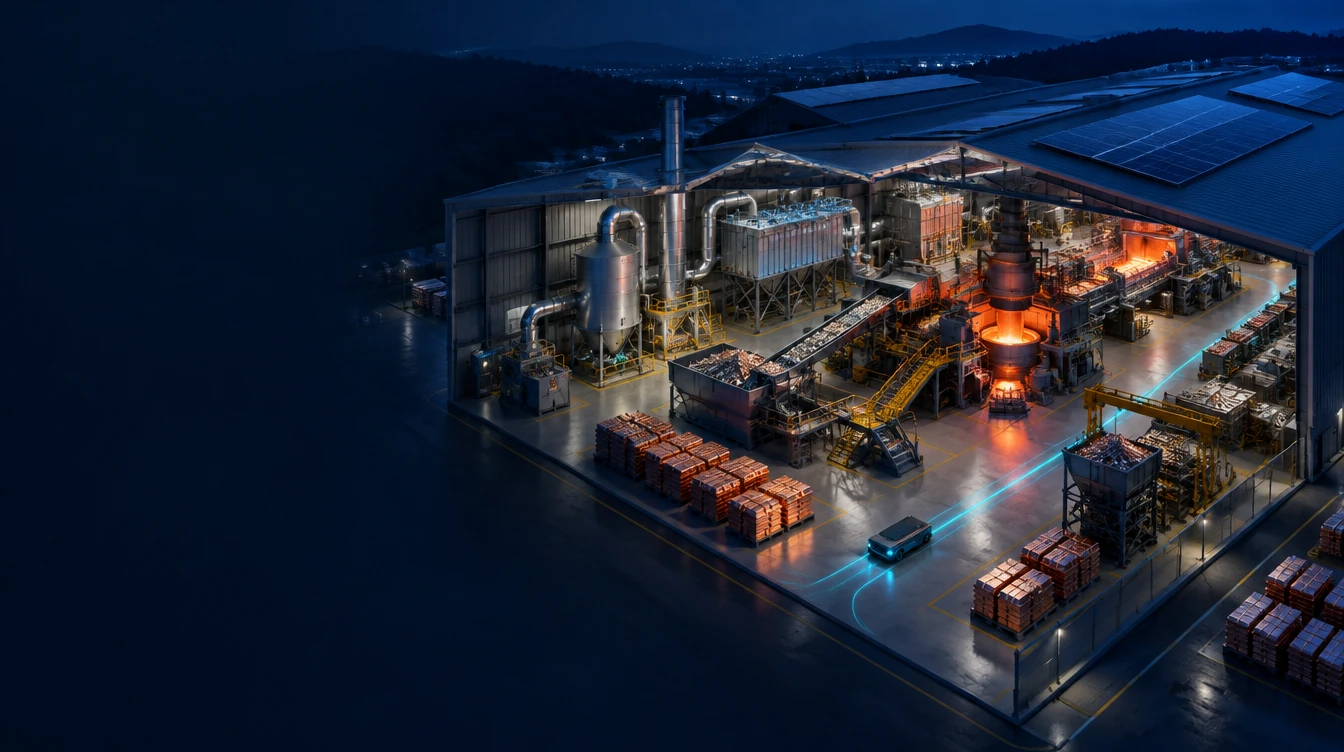 CONCEPT CAMERA · VIRTUAL-01
샘플 박스는 개념 이미지 위에 배치한 예시입니다. 임계값을 넘는 객체만 표시합니다.
인식 객체 3
SAMPLE입력 → 판단 → 경로
영상·센서→환경인식→경로계획
실기 연동 시에는 영상 시각·좌표계·신뢰도를 함께 받아야 합니다. 현재 샘플 인식 결과가 실제 차량을 제어하지 않습니다.
연계 데이터 예시
version 1 · 제안 규격MISSION JOURNAL
모든 이동을 기록합니다.
이 브라우저에서 실행한 시뮬레이션 작업 이력
운행 기록 0
| 작업 | 목적지 | 상태 | 등록 시각 | 완료·종료 시각 | 이동 거리 |
|---|
첫 번째 이동을 기다리고 있어요.
관제센터에서 목적지를 보내면 이곳에 기록됩니다.
EVENT CENTER
변화를 놓치지 않도록.
운행 상태·경로 재계획·비상 상황 이벤트
이벤트 목록
FROM DIGITAL TO PHYSICAL
KME AMR, 실증의 다음 단계로.
현장 좌표 설정과 실제 AMR 연동을 위한 준비
PILOT SITE
KME AMR 현장 연계
실증 예정지: 영천 ㈜덕성 · 금속 재활용 공정
SIMULATION현장 장비 미연결
목적지 편집
가상 좌표 · m1번은 충전 위치입니다. 작업과 대기열을 비운 정지 상태에서 수정하세요. 설비 영역 내부와 지도 밖은 저장할 수 없습니다.
현장 실증 체크리스트
0 / 8사용자 확인 기록입니다. 실제 시험 결과나 검수 증빙을 자동 생성하지 않습니다.
연동 준비 상태
현장 확인 필요AMR 텔레메트리·명령미연결
카메라·VLM 추론미연결
현장 도면·위치 좌표가상 배치
하드웨어 E-stop·인터록미검증
연동 규격·실증 가이드
화면의 비상정지는 시뮬레이터를 멈춥니다. 현장 하드웨어 안전회로는 별도로 검증해야 합니다.
이 브라우저의 데이터
목적지·누적 기록·체크리스트를 저장합니다. 탭을 다시 열면 로봇은 충전 위치에서 대기합니다.